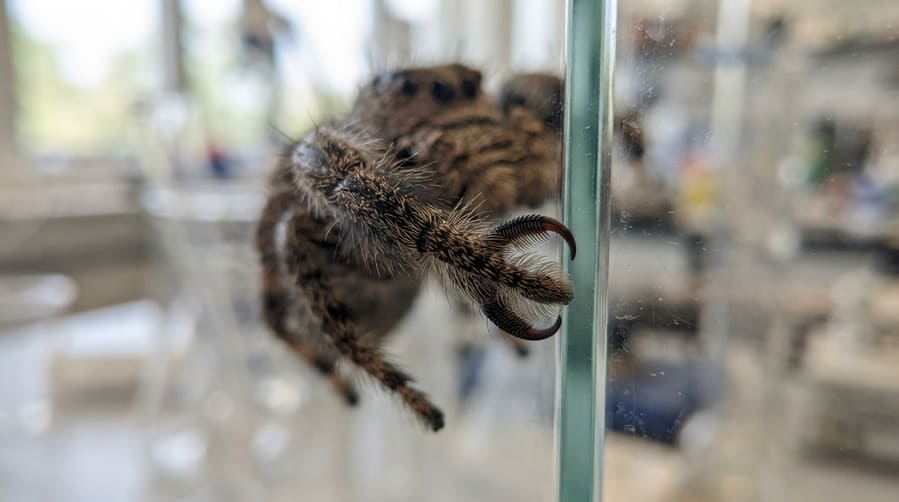
Способность пауков передвигаться по вертикальным стенам, потолкам и другим, на первый взгляд непригодным для ходьбы поверхностям давно привлекает внимание инженеров и специалистов по бионике. Эти небольшие членистоногие демонстрируют удивительную устойчивость даже на гладких участках, где обычное сцепление конечностей с опорой практически отсутствует. Изучение строения паучьих лап помогает создавать роботов, способных перемещаться по фасадам зданий, стеклу, металлическим конструкциям и другим сложным поверхностям. Такие устройства могут выполнять работы там, где человеку трудно или опасно находиться.
В чем секрет сцепления паучьих лап с поверхностью
Паучья лапа представляет собой сложную конструкцию, в которой сочетаются подвижные членики, чувствительные волоски, коготки и специализированные контактные структуры. При этом способы удержания на опоре различаются у разных видов. Некоторые пауки используют коготки, цепляющиеся за мельчайшие неровности, другие полагаются на микроскопические волоски, обеспечивающие плотный контакт с поверхностью.
Особенно интересны пауки, способные удерживаться на гладких вертикальных плоскостях. На кончиках их конечностей расположены многочисленные тонкие волоски, которые могут разветвляться на еще более мелкие элементы. Благодаря такой структуре площадь контакта значительно увеличивается. На микроскопическом уровне взаимодействие обеспечивается межмолекулярными силами, в том числе ван-дер-ваальсовыми. Каждая отдельная микроструктура создает очень небольшую силу притяжения, но их огромное количество позволяет конечности надежно удерживаться на опоре.
Важная особенность паучьего механизма заключается в возможности быстро менять силу сцепления. Паук не просто приклеивается к стене: он контролирует положение конечностей, перераспределяет нагрузку и последовательно освобождает лапы при движении. Именно сочетание надежного контакта и управляемого отрыва представляет особую ценность для робототехники.
Как бионические лапы превращаются в детали роботов
Инженеры переносят принципы строения паучьих конечностей в конструкции небольших роботов. Вместо обычных колес и гусениц такие машины получают специальные контактные площадки, покрытые микроскопическими выступами, эластичными волокнами или искусственными щетинками. Их геометрия повторяет отдельные особенности природных структур, благодаря чему робот может удерживаться на вертикальной поверхности без постоянного использования вакуумных насосов или мощных магнитов.
Для изготовления подобных элементов применяют эластомеры, силиконовые материалы и полимерные микроструктуры. При разработке искусственных волосков большое значение имеют их длина, толщина, угол наклона и упругость. Слишком жесткие элементы плохо повторяют рельеф поверхности, а чрезмерно мягкие могут деформироваться под нагрузкой. Поэтому инженерам приходится искать баланс между прочностью, гибкостью и силой сцепления.
Некоторые разработки используют так называемые сухие клеевые материалы. Они удерживают устройство за счет физических взаимодействий, а не жидкого клеящего состава. Это позволяет многократно прикреплять и отсоединять контактные элементы, не оставляя на поверхности заметных следов. Подобный подход особенно перспективен для роботов, которым необходимо передвигаться по стеклу и другим чистым гладким покрытиям.
Какие задачи смогут выполнять роботы-пауки
Роботы с бионическими конечностями могут оказаться полезными в строительстве, промышленности и спасательных операциях. Например, компактное устройство способно обследовать наружную поверхность высотного здания, проверять состояние стеклопакетов, искать трещины и контролировать качество защитного покрытия. Аналогичные машины могут осматривать резервуары, мостовые конструкции, вентиляционные шахты и металлические корпуса промышленного оборудования.
Особенно перспективно применение таких роботов в местах, где установка строительных лесов или использование подъемной техники обходятся дорого. Небольшая машина может нести видеокамеру, датчики температуры, толщиномеры и другое измерительное оборудование. При этом ее масса и энергопотребление потенциально будут ниже, чем у более крупных систем с вакуумным или механическим креплением.
| Принцип, заимствованный у пауков | Применение в робототехнике |
|---|---|
| Микроскопические волоски | Создание искусственных контактных покрытий |
| Разветвленная структура щетинок | Увеличение площади сцепления с опорой |
| Гибкость конечностей | Приспособление к неровностям поверхности |
| Поочередное перемещение лап | Устойчивое движение по вертикальным плоскостям |
Почему создание робота-паука остается сложной задачей
Несмотря на впечатляющие результаты исследований, полностью воспроизвести возможности настоящего паука пока непросто. Искусственные микроструктуры чувствительны к загрязнению: пыль, жир и мелкие частицы могут уменьшать площадь контакта и снижать силу сцепления. Кроме того, робот должен надежно удерживаться не только на идеально гладком стекле, но и на материалах с различной шероховатостью.
Еще одна проблема связана с энергопотреблением. Для перемещения по вертикальной поверхности необходимо постоянно контролировать положение конечностей, распределение нагрузки и последовательность их отрыва. Ошибка в управлении может привести к потере сцепления и падению устройства. Поэтому современные разработки объединяют бионические контактные материалы с датчиками, системами обратной связи и алгоритмами управления движением.
Перспективы бионической робототехники
Изучение паучьих лап показывает, что эффективное сцепление не обязательно требует крупных присосок, магнитов или липких веществ. Иногда достаточно правильно организованной системы микроскопических структур, способной взаимодействовать с поверхностью на молекулярном уровне. В дальнейшем совершенствование искусственных щетинок, гибких приводов и систем управления может привести к появлению компактных роботов, которые будут уверенно перемещаться по стенам и потолкам.
Таким образом, пауки становятся своеобразными инженерами-природоведами, чьи решения помогают пересматривать привычные подходы к созданию движущихся механизмов. Их конечности служат примером того, как сложная биологическая конструкция может превратиться в практическую технологию для промышленности, строительства и исследований.